


PLCopen kontrollerī koordinātu sistēma ir atskaites punkts, lai definētu sešas brīvības pakāpes (DOF). Inženieriem ir jāsaprot, kā dažādas koordinātu sistēmas mijiedarbojas un kuri kadri ir svarīgi izpratnei.
Izpratne par atšķirībām starp koordinātu sistēmām un to savstarpējo mijiedarbību ir būtiska, lai panāktu veiksmīgu kustību kontroli, izmantojot grupas. PLCopen, globālā standarta IEC6111-3 programmējamā kontrollera kustības kontrolei, 4. daļā ir ieviests vairāku asu koordinētas kustības jēdziens, izmantojot grupas. Grupa ir asu kopums, kas darbojas kopā saskaņā ar kopēju mehānismu, lai nodrošinātu kustības ceļu trīs dimensijās. Piemēri: portāla sistēmas, šarnīrveida roboti, trīsstūrveida roboti vai savienojošie mehānismi; Vairākas asis darbojas kopā, lai panāktu ierīces daudzdimensiju kustību.
Kā daļa no jaunās funkcionalitātes koordinātu sistēmu jēdziens kontrolleros ir kļuvis par svarīgu tēmu, kas jāizprot. Koordinātu sistēma ir atskaites punkts, kas nosaka sešas brīvības pakāpes (DOF): X, Y un Z Dekarta koordinātām un Rx, Ru un Rz leņķi, kas apraksta katras ass rotācijas pakāpi (saukti par Eilera leņķiem). .
Katram kontrolētajam mehānismam, komponentam vai darba vienībai ir sava koordinātu sistēma. Tā kā PLCopen kontrolleris var kontrolēt vairākas grupas, no kurām katra strādā ar vairākām daļām, programmētājam ir svarīgi atpazīt dažādu koordinātu sistēmu mijiedarbību.
Katrai koordinātu sistēmai ir sākums, ko izmanto, lai definētu nulles punktu visās koordinātēs. Katras ass virzienu nosaka labās puses likums (sk. 1. attēlu). Ja rādītājpirksts norāda X pozitīvā virzienā, izstieptais vidējais pirksts (taisnā leņķī pret rādītājpirkstu) norāda Y pozitīvo virzienu, bet izstieptais īkšķis norāda Z pozitīvā virzienā.
Leņķa virzienu nosaka, izmantojot labās puses spirāles likumu (skat. 2. attēlu). Īkšķis norāda uz ass pozitīvo virzienu, un pirksts noliecas ap asi ass pozitīvajā griešanās virzienā.

Motora pozīcija
Visbeidzot, kontrolieris kontrolē atsevišķu motoru stāvokli. Katrai grupas asij ir sava ass koordinātu sistēma (ACS), kas ir motora rotācijas pozīcija. Sarežģītākajiem mehānismiem, piemēram, robotiem ar locījumiem, triangulācijas robotiem un savienojuma mehānismiem, vienas ass koordinātu sistēmas pozīcija nenozīmē, ka viss tiek darīts atsevišķi; Mašīnas novietojums tiek noteikts, izmantojot kinemātiskos aprēķinus, koordinējot šīs asis. Šos aprēķinus var veikt kontrollerī vai ar atsevišķu robotu kontrolieri.
Katras grupas pamata koordinātu sistēma ir mašīnas koordinātu sistēma (MCS). Mašīnas ražotājs nosaka mašīnas koordinātu sistēmas avotu. Robotiem ar šarnīrveida roku un trīsstūrveida robotiem tas parasti atrodas uz robota pamatnes. Pēc tam kontrolieris veic kinemātiskos aprēķinus, lai noteiktu instrumentu paneļa koordinātu sistēmu (TPCS), kas ir pašas iekārtas beigu punkts. Pati šī koordinātu sistēma programmētājam nav noderīga, taču to var izmantot, lai definētu instrumenta atrašanās vietas izcelsmi. Nazim ir sava koordinātu sistēma, proti, instrumenta koordinātu sistēma (TCS).
Pozīcijas komanda
Parasti rīks ir centrēts mašīnas galā, tāpēc tas var būt tikpat vienkāršs kā nobīde instrumentu paneļa koordinātu sistēmas plus Z virzienā, un var būt nepieciešams arī Rz komponents, lai ņemtu vērā rotāciju. Rīku koordinātu sistēmu visbiežāk izmanto lēnas kustības un mācīšanas pozīcijām, taču to bieži neizmanto automātiskā kustībā. Instrumenta koordinātu sistēmas izcelsme ir instrumenta centra punkts (TCP), kas ir komandas pārvietošanas sākuma punkts. Kad tiek izsaukta mašīnas koordinātu sistēmas nobīde, instrumenta centra punkts pārvietojas uz šo pozīciju (sk. 3. attēlu).

Tā kā katrai grupai ir sava mašīnas koordinātu sistēmas izcelsme, vairāku grupu pārvietošana uz vienu un to pašu vietu telpā prasa, lai katrai grupai būtu savs pozīcijas norādījums attiecībā pret tās mašīnas koordinātu sistēmas pozīciju. Piemēram, ja divi savācēji paņem preces no viena konveijera, tad katrs savācējs pārvietojas uz konveijera lentes vienu un to pašu pozīciju, ir nepieciešamas dažādas mašīnas koordinātu sistēmas pozīcijas instrukcijas.
Lai vienkāršotu pārvietošanu līdzīgās koplietojamās telpās, katras grupas mašīnas koordinātu sistēmas sākumpunktu var iegūt no pasaules koordinātu sistēmas (WCS) sākuma, kā arī nobīdi. Katrai darba vienībai ir tikai viens pasaules koordinātu sistēmas avots. Konfigurējot vienu grupu, ir jādefinē nobīde līdz pasaules koordinātu sistēmas sākumam. Tas ļauj vairākām aģentūrām izmantot kopīgu koordinātu sistēmu, lai vienkāršotu programmēšanu.
Pēdējā koordinātu sistēma, kas jāņem vērā, ir komponentu koordinātu sistēma (PCS). Šo koordinātu sistēmu izmanto, lai noteiktu katra objekta pozīciju un orientāciju pasaules telpā. Šīs koordinātu sistēmas izcelsme atrodas uz detaļas un pārvietojas kopā ar daļu. Tas ir noderīgi, strādājot ar atsevišķām daļām, piemēram, atlasot un novietojot. Citas lietojumprogrammas ietver konveijera izsekošanu, kurā komponenti pārvietojas pa konveijera lenti. Šajā gadījumā komponentu koordinātu sistēma pārvietojas attiecībā pret pasaules koordinātu sistēmas sākumpunktu un mašīnas koordinātu sistēmu, tāpēc, pārvietojot iekārtas instrumenta centra punktu uz noteiktu komponentu koordinātu sistēmas pozīciju, ir jāņem vērā mainīgā nobīde starp dažādām koordinātu sistēmām. koordinātu sistēmas (skat. 4. attēlu).
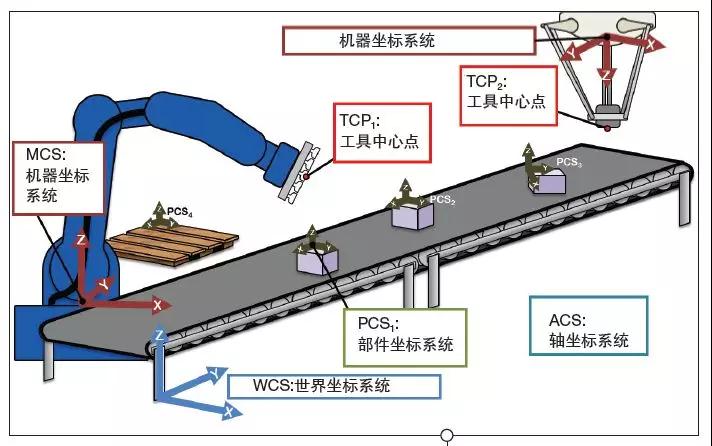
Izpratne par atšķirībām starp koordinātu sistēmām un to savstarpējo mijiedarbību ir atslēga veiksmīgai kustības kontrolei, izmantojot grupas IEC. Dažādas koordinātu sistēmas darbojas kopā, lai veiktu vēlamo darbību.
Konveijera lentes izsekošanas piemērs
Konveijera lentes izsekošanas lietojumprogrammā pirmā komanda var būt instrumenta centra punkta pārvietošana mašīnas koordinātu sistēmā, lai atrastu instrumenta centra punktu uz izsekošanas apgabala sākotnējo pozīciju. Detaļas pozīcija un orientācija ir noteikta, un raidītāja izsekošanas rutīna aprēķina detaļas nobīdi līdz mehānisma mašīnas koordinātu sistēmas sākumam. Šī nobīde nosaka detaļas komponentu koordinātu sistēmu un attiecības starp mašīnas koordinātu sistēmu un konveijera izsekošanas funkciju. Komponentu koordinātu sistēmas nobīde tiek pielāgota, detaļai kustoties. Pēc tam lietotājs definē pārvietošanu daļas koordinātu sistēmas telpā, lai paņemtu daļu. Tā kā komponentu koordinātu sistēmas nobīdei ir 6 brīvības pakāpes, nepieciešamības gadījumā var panākt arī kastes atvēršanu uz konveijera lentes. Pēc tam lietotājs veic pārvietošanu daļas koordinātu sistēmas telpā, lai paņemtu daļu.
Instrumenta orientācija tiek automātiski saskaņota ar daļu (ja nepieciešams), un nobīde starp koordinātu sistēmām ir ņēmusi vērā šos faktorus. Katrai uztveršanai tiek izmantota viena un tā pati daļas koordinātu sistēmas pozīcija, un daļas koordinātu sistēmas nobīde mainās tikai tad, kad tiek sastapta jauna daļa. Tā kā konveijera lentes izsekošanas funkcija pastāvīgi atjaunina komponentu koordinātu sistēmas nobīdi, instrumenta centra punkts tiek izsekots arī pa konveijera lentes pozitīvo virzienu, lai atrisinātu komponentu kustības problēmu.